Robot de limpieza de vidrios inteligente
Model:311
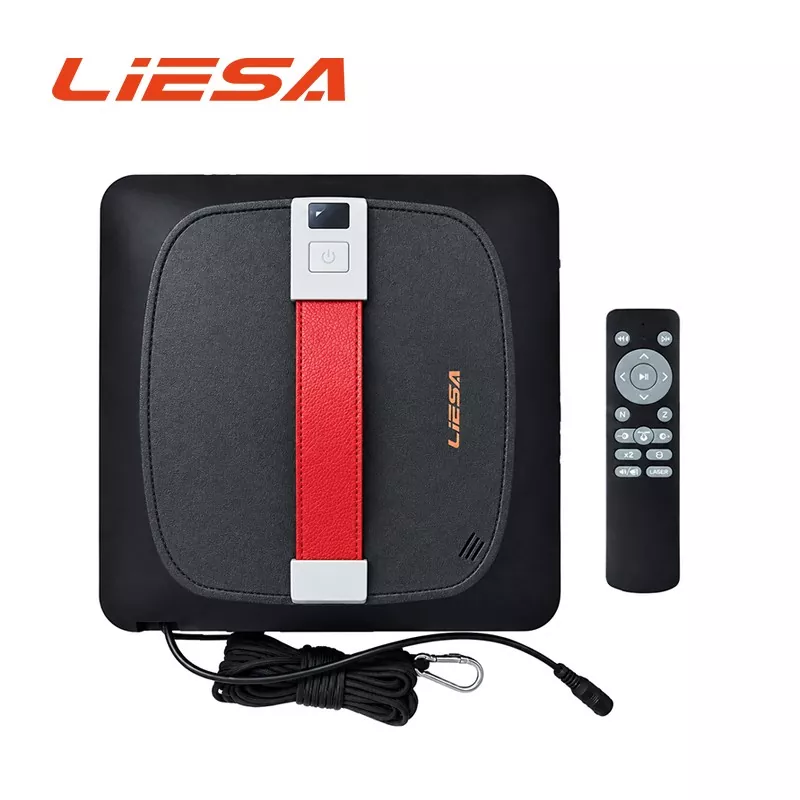
LIESA, un fabricante y proveedor de China, ofrece el robot limpiador de vidrios inteligente LIESA 311 para la limpieza automatizada de superficies verticales lisas. Su cuerpo cuadrado de ingeniería ABS pesa 1,4 kg y combina pulverización atomizada de doble cara, 10 modos de limpieza, detección multisensor y succión de respaldo UPS para limpieza de vidrios residenciales y comerciales.
El robot limpiador de cristales inteligente LIESA 311 está diseñado para usuarios que necesitan una máquina compacta para la limpieza vertical recurrente de superficies sin necesidad de limpiar manualmente constantemente. La carcasa cuadrada está construida con ABS de grado de ingeniería, mientras que el sistema de limpieza combina la pulverización de agua en ambos lados con patrones N, Z y otras rutas programadas. Como robot limpiador de vidrios producido en una fábrica en China, el 311 también integra detección de presión de aire, detección de nivel de agua, reconocimiento de bordes, ajuste automático de presión de aire y protección de energía de respaldo en su sistema operativo.
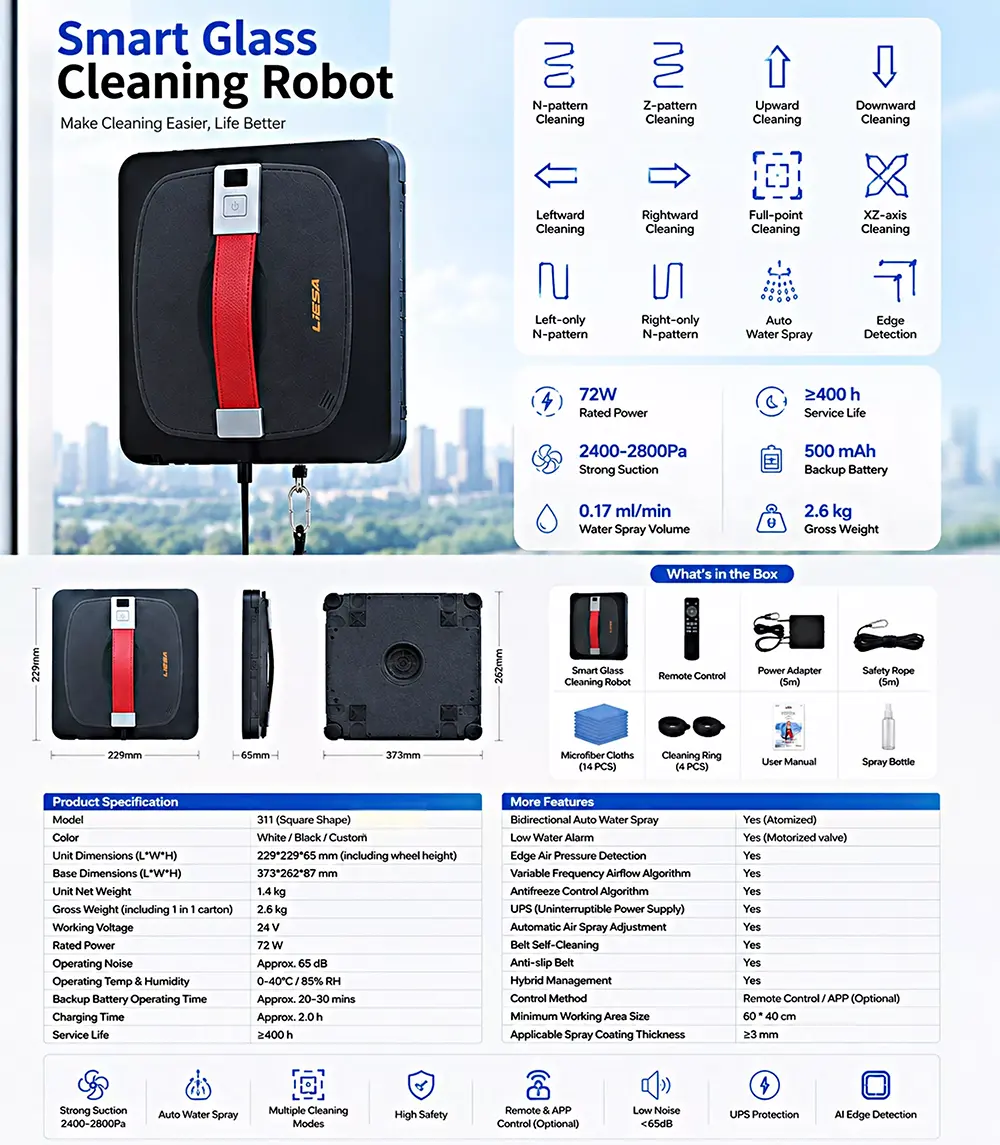
Especificaciones del producto
| Modelo | 311 (forma cuadrada) | |
| Especificación | ||
| Color | Blanco/Negro/Personalizado | |
| Dimensiones de la unidad (L*W*H) mm | 229*229*65 (incluida la altura de la rueda) | |
| Material de la unidad | ABS de grado de ingeniería | |
| Peso neto unitario (kg) | 1.4 | |
| Peso bruto (incluido cartón 1 en 1, kg) | 2,6 kilos | |
| Dimensiones de la base (L*W*H) mm | 373*262*87 milímetros | |
| Dimensiones de la caja 1 en 1 (largo x ancho x alto) mm | 388*100*285 milímetros | |
| Dimensiones de la caja 5 en 1 (largo x ancho x alto) mm | 545*405*310 milímetros | |
| Logotipo de la cubierta superior | YiYin/Pegatina | |
| Característica | Descripción | |
| Modos de trabajo | 1. Limpieza con patrón N, | |
| 2. Limpieza con patrón Z, | ||
| 3. Limpieza hacia arriba, | ||
| 4. Limpieza hacia abajo, | ||
| 5. Limpieza hacia la izquierda, | ||
| 6. Limpieza hacia la derecha, | ||
| 7. Limpieza completa, | ||
| 8. Limpieza del eje XZ (N+Z), | ||
| 9. Limpieza con patrón N solo izquierdo, | ||
| 10. Limpieza con patrón N solo hacia la derecha | ||
| Tiempo de funcionamiento de la batería de respaldo | Aprox. 20-30 minutos | |
| Tiempo de carga | Aprox. 2,0 horas | |
| Ruido de funcionamiento | Aprox. 65dB | |
| Rango de temperatura y humedad de funcionamiento | 0-40°C/85% HR | |
| Potencia nominal | 72W | |
| Tensión nominal | 24V | |
| Vida útil | ≥400h | |
| Pulverización de agua automática bidireccional | Sí (atomizado) | |
| Número de cabezales rociadores | 2 (spray de doble cara, 1 cabezal por lado) | |
| Volumen de pulverización de agua | 0,17 ml/minuto | |
| Área de pulverización efectiva | Aprox. 120 m² | |
| Alarma de nivel bajo de agua | Sí (válvula de agua motorizada) | |
| Detección de presión de aire en el borde | Sí | |
| Algoritmo de flujo de aire de frecuencia variable | Sí | |
| Algoritmo de control de anticongelante | Sí | |
| UPS (fuente de alimentación ininterrumpida) | Sí | |
| Ajuste automático de pulverización de aire | Sí | |
| Autolimpieza de la correa | Sí | |
| Cinturón antideslizante | Sí | |
| Gestión híbrida | Sí | |
| Soporte multilingüe | Sí (chino + 1 idioma incluido; idiomas adicionales disponibles con costo adicional) | |
| Velocidad del ventilador | 31.500 RPM ±10% (sin carga) | |
| Configuración de velocidad | Fijado | |
| Caída vertical máxima bajo pulverización programada | 5,5 kgf | |
| Presión de funcionamiento del ventilador | 2400-2800Pa | |
| Actualización manual | Sí | |
| Alarma de batería baja | Sí | |
| Método de control | Control remoto (Infrarrojos) / APP (Opcional) | |
| Tamaño mínimo del área de trabajo | 60*40cm | |
| Espesor de recubrimiento por pulverización aplicable | ≥3 milímetros | |
| Aplicaciones adecuadas | Pozas profundas, paisajes de jardines, grandes muros de piedra, fuentes, puertas de madera, etc. | |
| Característica | Subcaracterística / Especificación | Detalles |
| Luz indicadora | Indicador de encendido/Diferentes significados de colores | Sí |
| Motor | Tipo de motor momentáneo | Motor DC sin escobillas (refrigerado por aire) |
| Tipo de motor de accionamiento | 2 motores CC sin escobillas. | |
| Batería | Tipo de batería | Celda cilíndrica de iones de litio |
| Capacidad de la batería (mAh) | 500 (4 x 14500 baterías cilíndricas) | |
| Corriente de carga (mA) | Aprox. 230 (a corriente constante) | |
| Tanque de agua | Capacidad (ml) | 60 |
| Agua pulverizada | Boquillas cerámicas de doble fila (2*1) | |
| Adaptador | Entrada: CA (V), frecuencia (Hz), corriente (A) | CA 100~240 V, 50/60 Hz, 2,0 A |
| Salida: voltaje (V), corriente (A) | 24V / 3.0A | |
| Línea de seguridad | Guardia de seguridad (Kgf) | 135 |
| Longitud de la cuerda de seguridad | Aprox. 5m | |
| Otro | Cantidad | 2 |
| Dimensiones (LWH) mm | 233*233*4,0 | |
| Sensores | sensor de 6 ejes | 1 |
| Sensor fotoeléctrico | 4 | |
| Sensor de nivel de agua | 1 | |
| Sensor de presión de aire altamente sensible | / | |
| Certificaciones | CE | Sí |
| Identificación de la FCC | Sí | |
| RoHS | Sí | |
| RAEE | Sí | |
| Datos de instalación | Capacidad del contenedor de 20 Hz | 2200 piezas |
| Capacidad del contenedor de 40 Hz. | 4300 piezas | |
| Capacidad del contenedor 40HQ | 5200 piezas | |
Ventajas del producto
1. Forma cuadrada para un acceso más directo a las esquinas
El robot limpiador de cristales inteligente utiliza una carcasa cuadrada en lugar de un cuerpo redondeado. Esta forma está diseñada para trabajar más cerca de los bordes rectos y las esquinas de superficies de vidrio enmarcadas adecuadas, lo que hace que el camino de limpieza sea más práctico alrededor de áreas donde una carcasa curva puede dejar más distancia del marco.
Su estructura cuadrada funciona con las rutas de limpieza programadas para realizar tareas rutinarias de limpieza vertical en diferentes diseños de ventanas.
2. Pulverización atomizada de doble cara
El sistema de limpieza utiliza pulverización de agua atomizada por ambos lados en lugar de depender de la aplicación de agua desde un solo lado.
Las dos direcciones de pulverización distribuyen la humedad alrededor del recorrido de limpieza y facilitan la limpieza húmeda durante el funcionamiento. Esto es particularmente útil cuando es necesario ablandar el polvo de la superficie o la suciedad adherida antes de que el paño de limpieza pase por el área.
3. 10 modos de limpieza para diferentes patrones de movimiento
El LIESA 311 proporciona 10 modos de limpieza, que incluyen rutas de limpieza de patrón N, patrón Z, vertical, horizontal y de eje transversal.
Los diferentes programas de movimiento brindan al usuario más flexibilidad al trabajar con superficies de vidrio adecuadas y diferentes requisitos de limpieza.
4. Monitoreo multisensor
El robot combina varios componentes de detección, que incluyen:
· sensor de 6 ejes
· Sensor fotoeléctrico
· Sensor de nivel de agua
· Sensor de presión de aire de alta sensibilidad
Estos sensores respaldan diferentes partes del proceso de limpieza, incluido el reconocimiento de bordes, el monitoreo del nivel del agua y la detección de la presión del aire.
El resultado es un sistema de control más coordinado en lugar de un robot de limpieza que depende únicamente de la programación del movimiento.
5. Ajuste variable de la presión del aire
La presión del aire de trabajo se especifica entre 2400 y 2800 Pa con ajuste variable.
El sistema utiliza retroalimentación de la presión del aire para monitorear la condición del accesorio del robot y aplica un algoritmo de ajuste automático de la presión del aire durante la operación. Esto ayuda a la máquina a responder a los cambios encontrados en superficies verticales adecuadas.
6. Succión de respaldo del UPS y cuerda de seguridad de 5 m
el incorporadobatería de respaldo del UPS Puede mantener la succión durante aproximadamente 20 a 30 minutos después de un corte de energía.
A cuerda de seguridad de 5 metros También se suministra como restricción física secundaria. Las dos características abordan diferentes aspectos del funcionamiento vertical: la energía de respaldo ayuda a mantener la sujeción después de una interrupción, mientras que la cuerda proporciona protección física adicional.
7. Estructura liviana de 1,4 kg
Con un peso neto de 1,4 kg, el LIESA 311 está diseñado para un manejo más sencillo durante la instalación y el desmontaje.
Para los usuarios que limpian regularmente un gran número de ventanas, una máquina más ligera también puede reducir el esfuerzo necesario para mover el robot entre las áreas de trabajo.
Sistema de limpieza
Aplicación de agua por ambos lados
El sistema de pulverización atomizada de dos lados aplica agua al área de limpieza durante la operación. La aplicación controlada de agua favorece la limpieza húmeda y ayuda a evitar la pulverización manual excesiva.
Múltiples rutas de limpieza
Los 10 modos de limpieza disponibles cubren diferentes patrones de movimiento programados. Las rutas de patrón N y Z brindan rutas alternativas, mientras que los modos vertical, horizontal y de eje transversal brindan opciones de movimiento adicionales.
Reconocimiento de bordes
El sistema de sensores integrado admite la detección de bordes, lo que ayuda al robot a identificar los límites de una superficie de trabajo adecuada y ajustar su movimiento en consecuencia.
Seguridad y Protección
La limpieza vertical requiere más que una simple función de limpieza. El robot limpiador automático de cristales combina varias funciones de protección de apoyo.
Energía de respaldo del UPS
Mantiene la succión durante aproximadamente 20 a 30 minutos después de una interrupción del suministro eléctrico externo.
Cuerda de seguridad de 5 m.
Proporciona una restricción física adicional durante la operación elevada.
Detección de presión de aire
Supervisa las condiciones de presión durante el uso y trabaja con el sistema de presión de aire variable.
Detección de bordes
Ayuda a identificar los límites de la superficie de trabajo durante el movimiento automático.
Recordatorio de batería baja
Proporciona una advertencia cuando la energía de la batería es baja.
Estas funciones están destinadas a respaldar una operación más segura, pero el robot siempre debe usarse de acuerdo con las instrucciones de funcionamiento del fabricante y los requisitos de la superficie de trabajo.
Escenarios de aplicación
Ventanas residenciales
El robot limpiacristales automático se puede utilizar para la limpieza recurrente de ventanas domésticas y otras superficies de vidrio verticales lisas adecuadas.
Apartamentos de gran altura
Su función de limpieza automática y su diseño de energía de respaldo lo hacen adecuado para tareas de limpieza rutinarias en ventanas residenciales compatibles.
Edificios Comerciales
El robot se puede utilizar para superficies de vidrio adecuadas en oficinas, locales comerciales y otras propiedades comerciales.
Ventanas de piso a techo
El cuerpo cuadrado y las trayectorias de movimiento programadas son adecuados para grandes superficies de vidrio verticales lisas donde se cumple el requisito mínimo del área de trabajo.
Puertas de vidrio y superficies duras y lisas
También se pueden considerar puertas de vidrio compatibles, superficies de piedra y otras superficies verticales lisas para la limpieza de rutina.
Control y funciones inteligentes
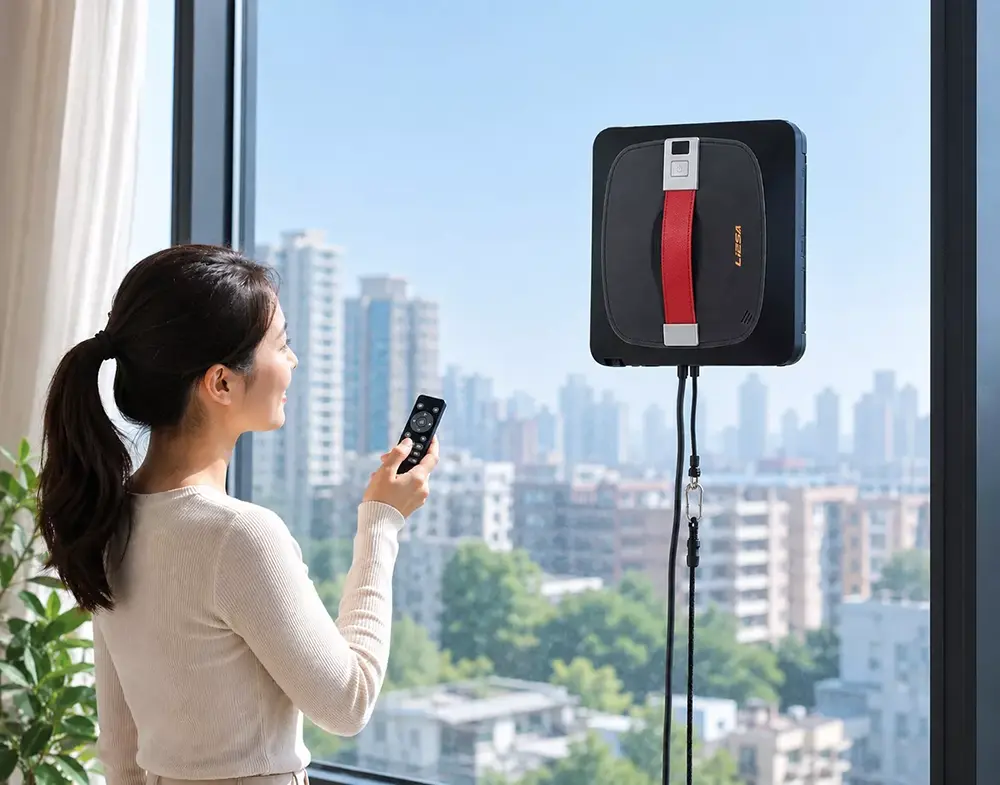
Control remoto por infrarrojos
Uncontrol remoto por infrarrojos Se proporciona para el funcionamiento directo del robot.
Control de aplicación opcional
Se puede agregar control de aplicación para configuraciones seleccionadas, brindando a los distribuidores y marcas una opción de control adicional para sus mercados objetivo.
Ajuste automático de la presión del aire
El sistema de control puede ajustar automáticamente la presión del aire según las condiciones de funcionamiento, trabajando junto con el sensor de presión.
Detección de bordes basada en sensores
Las entradas de sensores fotoeléctricos y de otro tipo apoyan la detección de los límites de la superficie de trabajo durante el movimiento automático.
Monitoreo del nivel del agua
El sensor de nivel de agua proporciona una manera de monitorear el agua de rociado disponible y emitir un recordatorio de nivel bajo de agua.
Construcción del producto
Carcasa de ABS de ingeniería
El robot utiliza un cuerpo ABS de ingeniería con un diseño estructural cuadrado y un peso neto de 1,4 kg.
Conjunto de pulverización
El sistema de pulverización atomizada de doble lado distribuye agua alrededor del camino de limpieza para una limpieza húmeda.
Sistema de sensores
La máquina integra componentes de detección de presión de aire, fotoeléctricos, de nivel de agua y de 6 ejes para diferentes funciones de monitoreo y control.
Sistema de succión
El sistema de presión de aire variable funciona dentro de un rango específico de 2400 a 2800 Pa para favorecer la adhesión en superficies verticales adecuadas.
Sistema de energía de respaldo
La batería del UPS proporciona aproximadamente 20 a 30 minutos de retención de succión después de un corte de energía.
Preguntas frecuentes
P1: ¿Qué modos de limpieza admite LIESA 311?
El robot proporciona10 modos de limpieza, incluidas rutas de limpieza de patrón N, patrón Z, vertical, horizontal y de eje transversal.
P2: ¿El LIESA 311 rocía agua automáticamente?
Sí. Utiliza unSistema de pulverización de agua automático atomizado de doble cara para apoyar la limpieza húmeda durante la operación.
P3: ¿Qué sucede cuando se interrumpe el suministro de energía?
el incorporadoLa batería de respaldo del UPS puede mantener la succión durante aproximadamente 20 a 30 minutos después de un corte de energía.
P4: ¿Se incluye una cuerda de seguridad?
Sí. Acuerda de seguridad de 5 metros Se incluye como accesorio de seguridad estándar.
P5: ¿Qué sensores están instalados en el robot?
El 311 incluyeSensores fotoeléctricos, de nivel de agua y de presión de aire de 6 ejes para detección de bordes, control de agua y funciones relacionadas con la presión.
P6: ¿Cuál es el rango de presión de aire especificado?
La máquina funciona dentro de un tiempo especificado.Rango de presión de aire variable de 2400 a 2800 Pa.
P7: ¿Se puede controlar el robot manualmente?
Sí.Control remoto por infrarrojos es estándar, mientras que el control por aplicación está disponible como configuración opcional.
Categoría relacionada
- Robot de limpieza de ventanas
- Aspiradora vertical
- Limpiador a vapor
- Purificador de aire
- Combinaciones de trapeador y aspiradora
- Robot aspirador
- Contenedor de basura con detección inteligente
- Aspiradora de mano
- Horno electrico
- maquina de cafe
- Combo purificador humidificador
- Ventilador de circulación
- Humidificador casero
Enviar Consulta
Datos de contacto
-
DIRECCIÓN
No.1, Keyuan Wei 1st Road, distrito de Laoshan, ciudad de Qingdao, provincia de Shandong, China
-
Teléfono
-
Correo electrónico
¡Bienvenido a nuestro sitio web! Para consultas sobre nuestros productos o lista de precios, déjenos su correo electrónico y nos comunicaremos con usted dentro de las 24 horas.
Productos relacionados


Recomendaciones de noticias