Robot automático de limpieza de vidrios
Model:309 Ultra
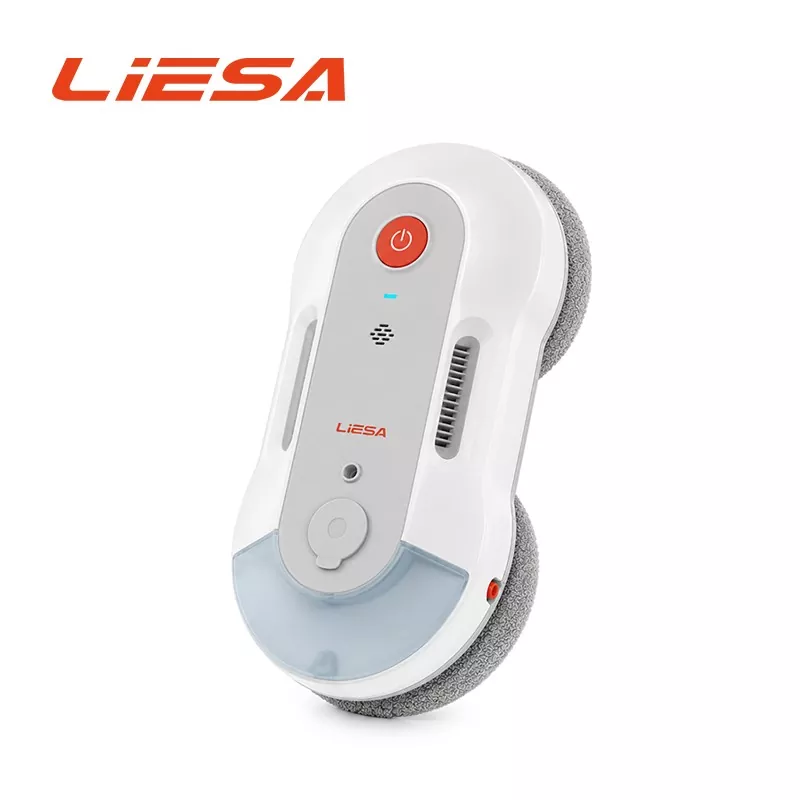
LIESA, un fabricante y proveedor de China, presenta el robot de limpieza de vidrio automático con pulverización de doble cara con pulverización de burbujas a escala micrométrica de alta energía, almohadillas de limpieza dobles, planificación automática de ruta y retención de succión sin energía. Diseñado para superficies verticales lisas adecuadas, el 309 Ultra admite la limpieza de cristales residenciales y comerciales de gran altura con operación remota y múltiples funciones de seguridad.
Construido en torno a un concepto de limpieza en húmedo de doble cara, elRobot de limpieza de vidrio automático con pulverización de doble cara LIESA 309 Combina la tecnología de pulverización de burbujas a escala micrométrica con almohadillas de limpieza duales sincronizadas para aflojar y eliminar la suciedad de las superficies de vidrio adecuadas. como unFabricante y fábrica de máquinas robóticas de limpieza de vidrios en China, LIESA integra control programable, detección de bordes, monitoreo de presión y protección de succión de respaldo en un solo sistema, lo que hace que la máquina sea adecuada para aplicaciones de limpieza residencial y comercial donde se requiere limpieza manual repetitiva de ventanas.
Especificaciones del producto
|
Descripción general |
Modelo |
309 ultra |
|
|
Nombre del producto |
Robot de limpieza de ventanas con pulverización de doble cara |
||
|
Color |
Blanco + Eje Secundario / Eje Fijo |
||
|
Apariencia (representación de diseño) |
Unidad principal x1, Adaptador x1, Cable de CA x1, Cable impermeable de CC x1, Protección ambiental x10, Válvula de seguridad x1, Conector de canal x1, Accesorio de succión x1, Accesorio con peso x1 |
||
|
Lista de embalaje |
|
||
|
Especificaciones detalladas |
|||
|
Paquete |
Color |
Blanco / Rosa |
|
|
Dimensiones de la unidad principal (L×W×H) mm |
295*147*72,2 |
||
|
Material de la unidad principal |
A82 (Grado de ingeniería) 4C |
||
|
Peso neto de la unidad principal (kg) |
1.2 (incluido marco, disco protector, 1 cubierta protectora) |
||
|
1 EN 1 |
2,5 kg |
||
|
Dimensiones de la cubierta protectora (L×H×H) mm |
315x167x198 |
||
|
Dimensiones del canal de 11 pulgadas (L×H×H) mm |
300x179x165 |
||
|
Dimensiones del canal de 16 pulgadas (L×H×H) mm |
295x256x529 |
||
|
|
|
Peso / Proceso |
20 segundos |
|
Función |
Modo de ingeniería |
1 |
|
|
Tiempo de funcionamiento de la batería medido (min) |
20min - 30min |
||
|
Tiempo de carga (h) |
Aprox. 0,5h |
||
|
Corriente de funcionamiento (A) |
Aprox. 65 |
||
|
Rango de temperatura y humedad de funcionamiento (℃/RH) |
0~40℃ 85% |
||
|
Velocidad de funcionamiento (min/m²) |
4 min/m² |
||
|
Potencia nominal (W) |
90W |
||
|
Tensión nominal (V) |
24V |
||
|
Velocidad del motor de ventilación (r/min) |
2700 RPM ±3% |
||
|
Nivel máximo esperado de parámetros de prueba (kg) |
3,8 (200 Pa), 3,6 (200 Pa) |
||
|
Nivel de vacío (Pa) |
2000 ~ 580Pa |
||
|
Valor negativo |
Sí |
||
|
Actualización manual |
Sí |
||
|
Alarma de nivel de carga |
Sí (se consideran factores de ajuste) |
||
|
Método de control |
Controlador programable 2.62 (se puede actualizar hasta un 30 % más adelante) |
||
|
Principio de muestreo |
Marco multipunto, longitud fija + corriente, sin recorrido, sensor de presión de aire |
||
|
Tamaño mínimo del área de trabajo (cm) |
30 *30 |
||
|
Superficies de trabajo adecuadas |
Vidrio, Escritorio, Mármol |
||
|
Luz indicadora |
|
||
|
Indicador de encendido/indicador de estado (definiciones de luces) |
Sí |
||
|
Motor |
|
||
|
Tipo de motor general |
Motor CC sin escobillas |
||
|
Tipo de motor de accionamiento |
Motor reversible 2x2 CC |
||
|
Batería (interna) |
|
||
|
Tipo de batería |
Iones de litio |
||
|
Capacidad de la batería (mAh) |
450 |
||
|
Corriente de carga (mA) |
Aprox. 300 (a corriente constante) |
||
|
Adaptador |
|
||
|
Entrada: CA (V), frecuencia (Hz), corriente (A) |
CA 100-240 V, 50/60 Hz ±5 % |
||
|
Salida: voltaje (V), corriente (A) |
24V / 3.75A |
||
|
Seguridad |
|
||
|
Umbral de par de seguridad (Kgf) |
>120 kgf |
||
|
Longitud del campo operatorio / Ancho completo del quirófano |
Aprox. 1,3 m |
||
|
Peso (durante la operación) |
30kg |
||
|
Otros sensores |
|
||
|
Sensores y medición de distancia |
1.6 Sensores de componentes (en la unidad principal), 2 sensores de presión de aire (en la unidad de aire) |
||
|
Certificaciones |
|
||
|
Informe de prueba original |
Sí |
||
|
CE |
Sí |
||
|
RoHS |
Sí |
||
|
CEI |
Sí |
||
Tecnología de limpieza central
Spray de burbujas a escala micrométrica
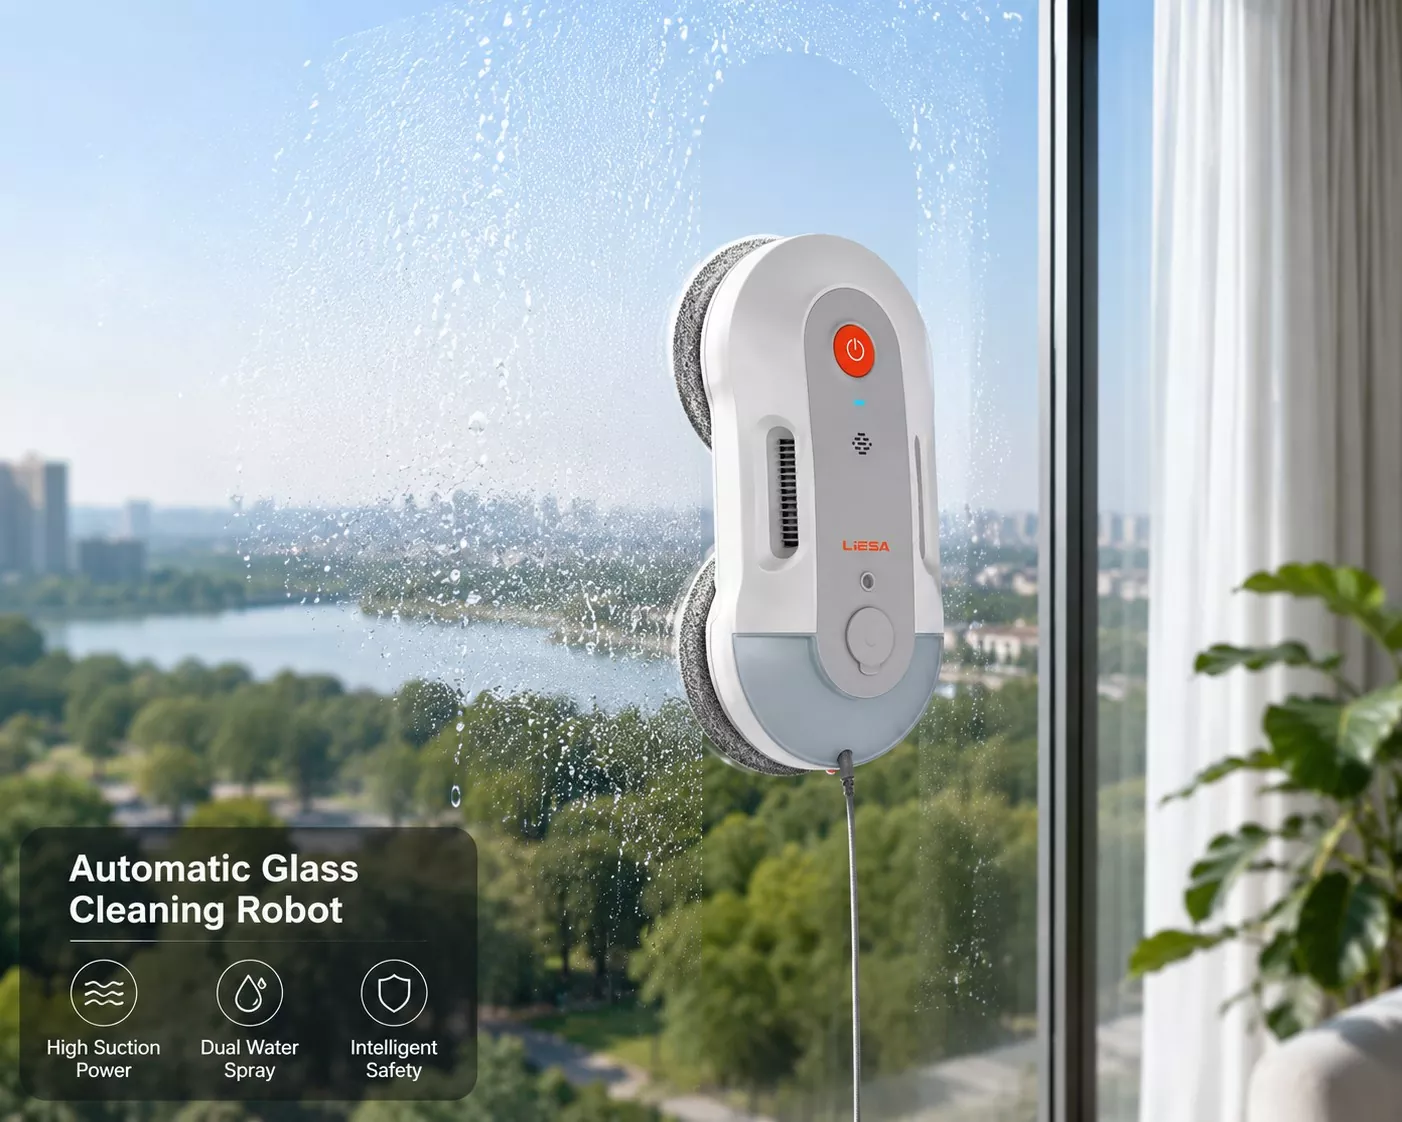
La característica que define al 309 Ultra es sutecnología de limpieza de burbujas a escala micrométrica de alta energía. El agua a alta presión y el flujo de aire interactúan rápidamente para crear finas burbujas de agua y aire, que se aplican a la superficie de limpieza antes de limpiar.
En comparación con la pulverización directa convencional, el método de burbuja fina está diseñado para distribuir la humedad de manera más uniforme y ayudar a aflojar la suciedad adherida antes de que las almohadillas limpiadoras pasen sobre la superficie.
Aplicación de agua por ambos lados
El robot utilizaspray atomizador de doble cara, permitiendo que se aplique agua nebulizada desde ambos lados del área de limpieza. Esto funciona junto con la estructura de doble almohadilla para apoyar la limpieza húmeda sobre la superficie de trabajo.
Almohadillas de limpieza duales de alta densidad
Dos almohadillas de limpieza de alta densidad funcionan junto con el sistema de pulverización. La combinación de humedad atomizada y limpieza mecánica está diseñada para mejorar la eliminación del polvo cotidiano y las manchas adheridas de superficies lisas adecuadas.
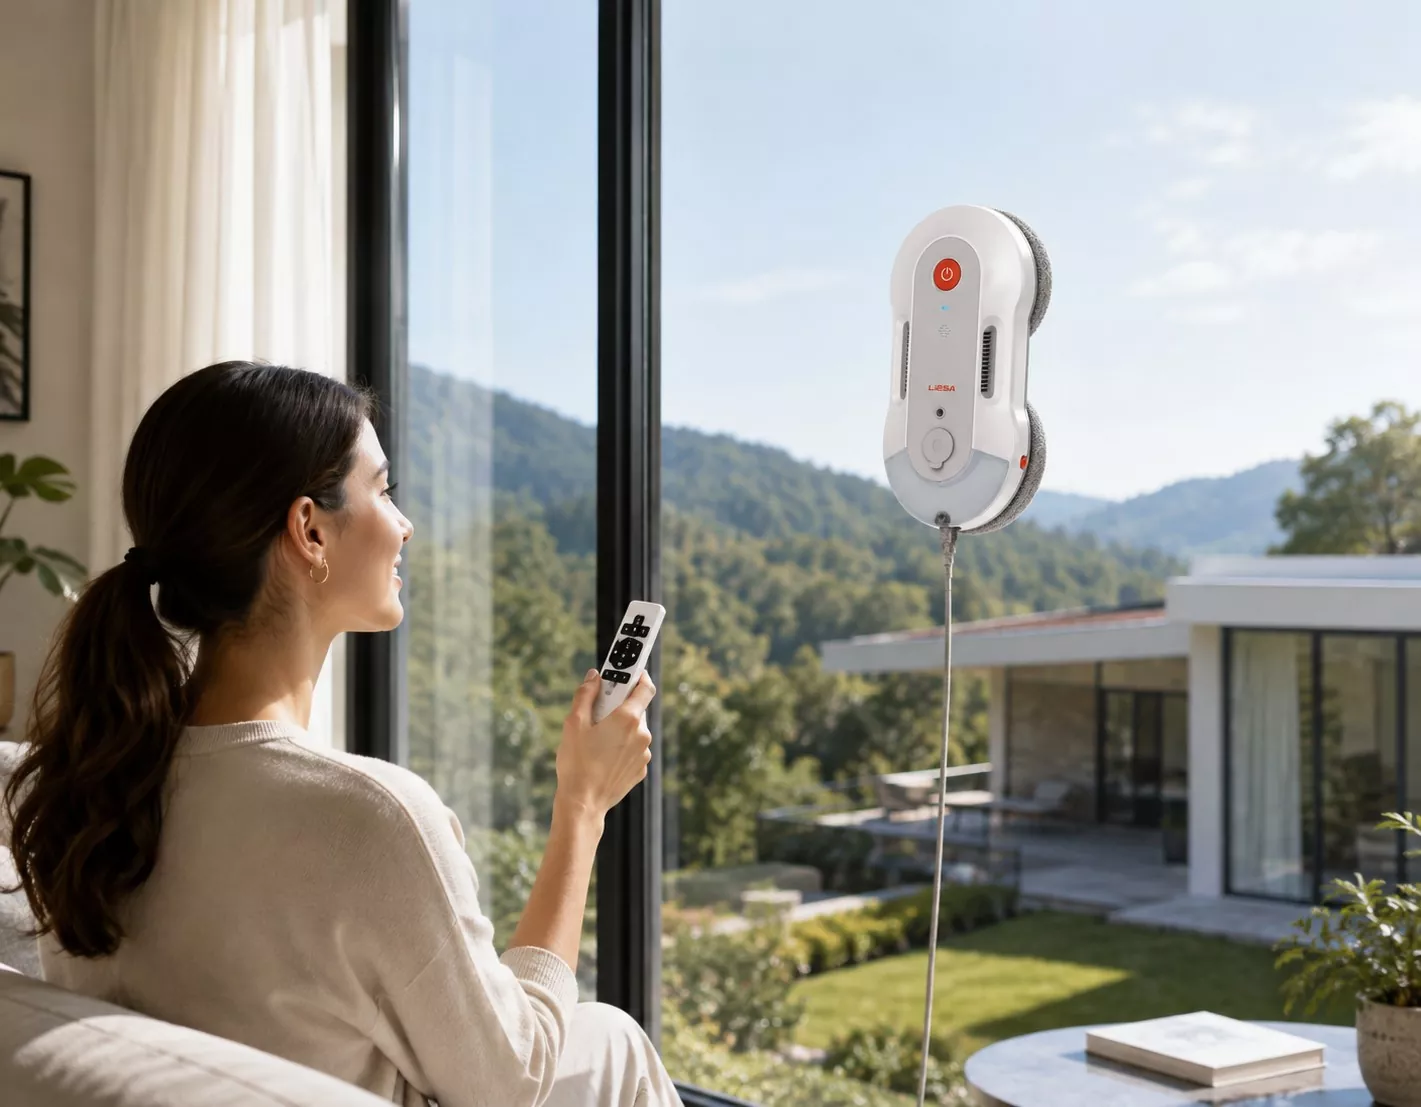
Sistema de limpieza inteligente
Planificación automática de rutas
El robot de limpieza de vidrio automático con pulverización de doble cara utiliza unControlador programable 2.62 para gestionar su proceso de limpieza. El sistema de control admite la planificación automática de rutas para que el robot pueda seguir una ruta de limpieza organizada en lugar de depender completamente del movimiento manual continuo.
Detección de bordes
La máquina incorpora reconocimiento de bordes basado en sensores para identificar los límites de la superficie de trabajo durante la operación. Esto ayuda a controlar el recorrido de limpieza cuando el robot se acerca al borde de un panel de vidrio adecuado.
Control manual
La limpieza automática se complementa concontrol manual, permitiendo al operador intervenir cuando sea necesario para posicionamiento o tareas específicas de limpieza.
Soporte de actualización de firmware
El sistema de control programable admite actualizaciones posteriores del firmware, lo que proporciona una forma de mantener y ampliar las funciones de control de la máquina según la versión aplicable del producto.
Funciones de seguridad para limpieza vertical
Retención de succión al apagar
Cuando se interrumpe el suministro de energía externa, la batería de respaldo puede mantener la succión durante aproximadamente20 a 30 minutos. Esto proporciona tiempo adicional para que la máquina permanezca unida a la superficie de trabajo durante una interrupción del suministro eléctrico.
Alerta de batería baja
A función de advertencia de batería baja alerta al operador cuando la energía de la batería disponible se está agotando, lo que ayuda al usuario a responder antes de que se agote la energía de respaldo.
Parada de emergencia manual
A función de parada de emergencia manual permite al operador interrumpir la operación cuando sea necesario.
Cuerda de seguridad
Se suministra una cuerda de seguridad como medida de protección física adicional para aplicaciones de limpieza verticales y elevadas.
La combinación de succión de respaldo, monitoreo de sensores, control de emergencia y soporte de cuerda de seguridad proporciona varias capas de protección operativa para tareas adecuadas de limpieza de superficies verticales.
Compatibilidad de superficies
El 309 Ultra está diseñado parasuperficies verticales lisas y planas y puede trabajar con ambosvidrio enmarcado y sin marco.
Las superficies de aplicación adecuadas incluyen:
· Ventanas de cristal
· Puertas de cristal
· Vidrio arquitectónico liso
· Superficies de mármol adecuadas
· Otras superficies planas lisas compatibles
La idoneidad real depende del estado de la superficie, la planitud y la capacidad del robot para mantener una adhesión estable.
Escenarios de aplicación
Vidrio residencial de gran altura
El 309 Ultra está diseñado para aplicaciones de limpieza de vidrios residenciales adecuadas donde el acceso manual frecuente a ventanas elevadas es inconveniente.
Edificios Comerciales
Puede utilizarse para superficies de vidrio adecuadas en oficinas, propiedades comerciales y otros edificios que requieran una limpieza regular.
Ventanas con y sin marco
El soporte para vidrio con y sin marco proporciona flexibilidad para diferentes diseños de ventanas arquitectónicas.
Puertas de vidrio comerciales
También se pueden incluir puertas de vidrio lisas adecuadas en tareas de limpieza rutinarias donde el robot puede mantener una adhesión estable.
Piedra lisa y otras superficies planas
La máquina se puede considerar para otras superficies lisas compatibles, incluido mármol adecuado y superficies duras planas.
Aspectos destacados del diseño del producto
Spray de doble cara + limpieza de doble almohadilla
En lugar de depender de una única dirección de pulverización, el robot de limpieza de vidrio automático con pulverización de doble cara combinapulverización atomizada de doble cara con dos almohadillas de limpieza, creando un proceso de limpieza integrado de rociado húmedo y toallita.
Control programable
El controlador programable proporciona una plataforma para la planificación automática de rutas, el reconocimiento de bordes y la actualización del firmware.
Múltiples funciones de seguridad
La retención de succión al apagar, la advertencia de batería baja, la parada de emergencia manual y una cuerda de seguridad suministrada están integradas en el sistema operativo para uso de limpieza vertical.
Operación automática y manual
Los usuarios pueden confiar en las rutas de limpieza automática para la operación rutinaria y al mismo tiempo conservar el control manual cuando se necesita posicionamiento o intervención.
Soporte para OEM y marcas privadas
El LIESA 309 Ultra está disponible para proyectos OEM y de marcas privadas en el extranjero.
La personalización puede cubrir:
Logotipo del producto
Se puede aplicar una marca personalizada de acuerdo con las especificaciones OEM acordadas.
Color del cuerpo
El color del producto se puede ajustar según diferentes identidades de marca o canales de venta.
Embalaje
Se pueden desarrollar embalajes minoristas de marca y embalajes exteriores personalizados para la distribución internacional.
Programas de marca privada
El soporte OEM es adecuado para vendedores de comercio electrónico transfronterizos, minoristas fuera de línea y distribuidores de equipos de limpieza comerciales.
Preguntas frecuentes
P1: ¿Cuál es la principal tecnología de limpieza utilizada por LIESA 309 Ultra?
Usos del 309 Ultratecnología de pulverización de burbujas a escala micrométrica de alta energía combinado con un spray atomizador de doble cara y dos almohadillas de limpieza de alta densidad.
P2: ¿Puede limpiar vidrio con y sin marco?
Sí. El producto está diseñado para soportarvidrio enmarcado y sin marco siempre que la superficie sea lisa, plana y adecuada para una adhesión estable.
P3: ¿Qué sucede cuando falla el suministro de energía?
La batería de respaldo puede mantener la succión durante aproximadamente20 a 30 minutos después del corte de energía, proporcionando tiempo adicional de conexión durante una interrupción del suministro eléctrico.
P4: ¿El robot funciona automáticamente?
Sí. El 309 Ultra admitePlanificación automática de caminos y limpieza automática., mientras que el control manual también está disponible cuando se requiere la intervención del operador.
P5: ¿Tiene una función de detección de bordes?
Sí. El sistema de control y detección admitedetección de borde de ventana para ayudar al robot a gestionar su ruta de limpieza cerca de los límites de la superficie.
P6: ¿Existe una función de parada de emergencia manual?
Sí. Afunción de parada de emergencia manual se incluye como parte del diseño de seguridad.
P7: ¿Se puede utilizar el 309 Ultra en superficies distintas al vidrio?
Está diseñado principalmente para superficies verticales lisas adecuadas y se puede utilizar en materiales compatibles comomármol y otras superficies planas y lisas. Se debe comprobar el estado de la superficie antes de su uso.
P8: ¿El producto admite la personalización OEM?
Sí. Las opciones OEM incluyenLogotipos personalizados, colores de productos y embalaje. para proyectos de marcas privadas en el extranjero.
Categoría relacionada
- Robot de limpieza de ventanas
- Aspiradora vertical
- Limpiador a vapor
- Purificador de aire
- Combinaciones de trapeador y aspiradora
- Robot aspirador
- Contenedor de basura con detección inteligente
- Aspiradora de mano
- Horno electrico
- maquina de cafe
- Combo purificador humidificador
- Ventilador de circulación
- Humidificador casero
Enviar Consulta
Datos de contacto
-
DIRECCIÓN
No.1, Keyuan Wei 1st Road, distrito de Laoshan, ciudad de Qingdao, provincia de Shandong, China
-
Teléfono
-
Correo electrónico
¡Bienvenido a nuestro sitio web! Para consultas sobre nuestros productos o lista de precios, déjenos su correo electrónico y nos comunicaremos con usted dentro de las 24 horas.
Productos relacionados


Recomendaciones de noticias